

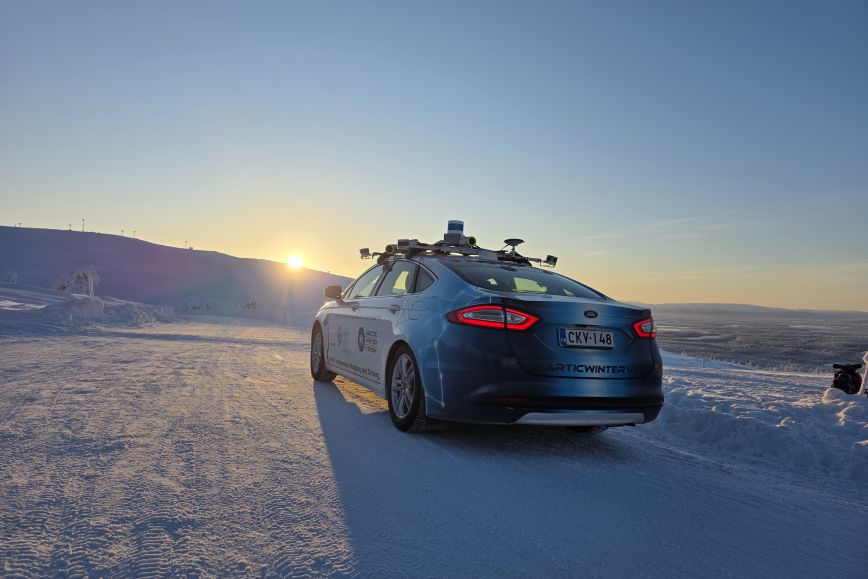
Sade, sumu ja lumiset olosuhteet ovat autonomisen ajamisen suurimpia haasteita. Siinä missä ajoneuvot toimivat hyvin aurinkoisessa säässä, pohjoisen talvi voi käytännössä sokaista niiden sensorit.
ROADVIEW-tutkimus keskittyi erityisesti siihen, kuinka ajoneuvo voi paitsi ymmärtää ympäristöään myös arvioida sensoridatansa luotettavuutta muuttuvissa sääolosuhteissa. Avuksi kehitettiin järjestelmä, joka yhdistää ympäristön havainnoinnin, tarkan paikannuksen, ajamiseen liittyvän päätöksenteon sekä järjestelmän toiminnan testauksen yhdeksi kokonaisuudeksi.
– Itseajavissa autoissa on vielä kehitettävää ennen kuin ne voivat ajaa turvallisesti julkisilla teillä. Nyt käytössä olevat ajoneuvot liikkuvat rajatuilla alueilla, joilla on ajamiseen helpot olosuhteet. Auto tarvitsee rinnakkaisia järjestelmiä, jotka täydentävät toistensa havaintoja ja parantavat järjestelmän toimintavarmuutta vaikeissa sääolosuhteissa tai tahallista paikannuksen häirintää vastaan, kertoo vanhempi tutkija Heikki Hyyti Maanmittauslaitoksen Paikkatietokeskus FGI:stä.
Parannuksia paikannukseen ja ympäristön havainnointiin
Yksi autonomisten ajoneuvojen käyttämistä teknologioista on laserkeilaus, jossa autoon kiinnitetyt laserkeilaimet muodostavat ympäristöstään kolmiulotteisen mallin, pistepilven.
Tutkimuksessa kehitettiin menetelmä, jonka avulla pistepilvestä voidaan poistaa huonon sään aiheuttamia epätarkkuuksia. Ympäristön automaattinen havainnointi ja kohteiden tunnistaminen parani verrattuna tilanteeseen, jossa säästä aiheutuvia häiriöitä ei poistettu.
Toinen tärkeä tutkimuskohde oli luotettava sijainnin paikannus. Autonomiset ajoneuvot tarvitsevat tarkkaa sijaintitietoa myös silloin kun satelliittipaikannussignaalia ei ole saatavilla. Tutkimuksessa kehitettiin laserkeilaukseen perustuva järjestelmä, jonka avulla auto voi paikantaa itsensä vertaamalla ympäristöään tarkkaan digitaaliseen HD-karttaan ympäristöstä. Menetelmän avulla auto voi määrittää sijaintinsa luotettavasti myös silloin, kun satelliittipaikannus ei toimi tai sitä häiritään.
– Kehittämäämme laserkeilaukseen ja HD-karttoihin perustuvaa ajoneuvon paikannusmenetelmää testattiin erilaisissa olosuhteissa: rekalla moottoritiellä Turkin Istanbulissa, pakettiautolla Saksassa säätestihallin sumu- ja sadeolosuhteissa sekä henkilöautolla Suomen Muoniossa talviolosuhteissa. Testit osoittivat, että HD-karttoihin perustuva paikannus tarjoaa toimivan vaihtoehdon satelliittipaikannukselle. Menetelmä toimi luotettavasti myös haastavissa olosuhteissa ja erilaisilla ajoneuvoilla, Heikki Hyyti kertoo.
Uusi keino liukkauden tunnistamiseen
Paikkatietokeskuksen tutkijat kehittivät myös uraauurtavan menetelmän, joka tunnistaa tien liukkaat kohdat auton etukameran kuvasta. Menetelmä perustuu syväoppimiseen, ja se on koulutettu tiesääsensorista saatujen liukkausarvojen avulla. Liukkauden tunnistusta testattiin eri tilanteissa, ja se havaitsi tien potentiaalisen liukkauden onnistuneesti etenkin lumisissa ja märissä ajo-olosuhteissa.
Tutkimuksessa kerättiin sensoridataa erilaisissa sääolosuhteissa kaikkina vuodenaikoina, mukaan lukien sade-, sumu- ja lumikelit. Lisäksi laserkeilainten toimintavarmuutta testattiin lämpötiloissa, jotka vaihtelivat -30 °C:sta 50 °C:een.
Todellisen ajoympäristön lisäksi teknologioita arvioitiin hallituissa olosuhteissa säätestihallissa Saksassa. Testihalli pystyy simuloimaan jopa 120 millimetrin tuntisademäärää, huonoa näkyvyyttä ja erilaisia valaistusolosuhteita.
Hankkeen tulokset auttavat kehittämään autonomisista ajoneuvoista turvallisempia ja luotettavampia ja tukevat niiden tulevaa käyttöönottoa yleisillä teillä. Euroopan unionin rahoittamassa projektissa oli mukana 15 teollisuuden ja tutkimuksen edustajaa 7 maasta.
Lisätietoja
Vanhempi tutkija Heikki Hyyti
+358407718099, etunimi.sukunimi@maanmittauslaitos.fi
Katso videoesittely liukkauden tunnistuksesta ja muista tutkimuksessa kehitetyistä menetelmistä ROADVIEW-hankkeen YouTube -kanavalta.
Tutustu tutkimuksen muihin tuloksiin hankkeen sivuilla.
Euroopan Unionin rahoittama (Rahoituspäätös no 101069576). Esitetyt näkemykset ja mielipiteet ovat ainoastaan tämän tekstin laatijoiden näkemyksiä eivätkä välttämättä vastaa Euroopan unionin tai Euroopan ilmasto-, infrastruktuuri- ja ympäristöasioiden toimeenpanoviraston (CINEA) kantaa. Euroopan unioni ja CINEA eivät ole vastuussa niistä.
