

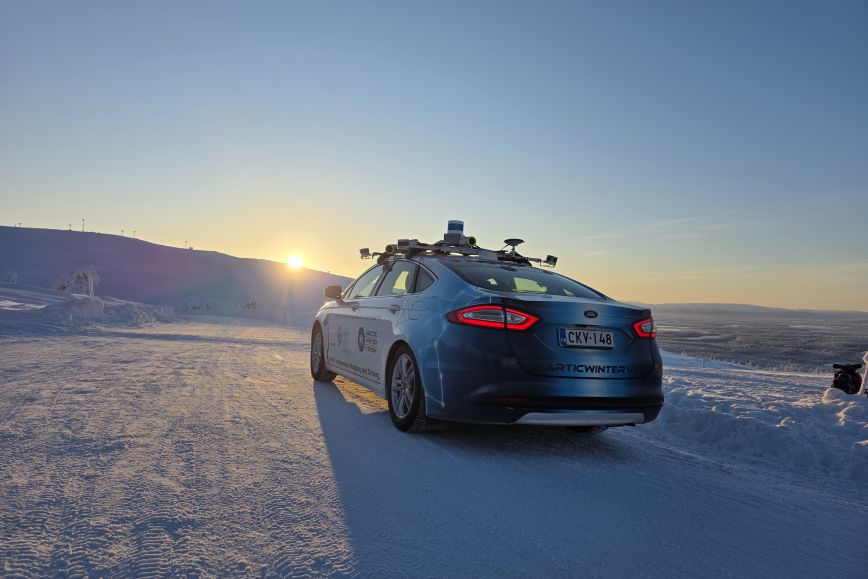
Regn, dimma och snöiga förhållanden är de största utmaningarna för autonom körning. Medan fordon fungerar bra i soligt väder, kan den nordiska vintern praktiskt taget förblinda deras sensorer.
ROADVIEW-studien fokuserade särskilt på hur ett fordon inte bara kan förstå sin omgivning utan också bedöma tillförlitligheten i sin sensordata under varierande väderförhållanden. Som hjälp utvecklades ett system som kombinerar miljöobservation, noggrann positionsbestämning, beslutsfattande gällande körning samt testning av systemets funktion till en helhet.
– Självkörande bilar måste fortfarande utvecklas en hel del innan de kan köra säkert på allmänna vägar. De fordon som används nu rör sig inom begränsade områden med enkla körförhållanden. Bilen behöver parallella system som kompletterar varandras observationer och förbättrar systemets driftsäkerhet i svåra väderförhållanden eller inför avsiktlig störning av positioneringen, berättar äldre forskare Heikki Hyyti vid Geodatacentralen FGI vid Lantmäteriverket.
Förbättringar av positionsbestämning och miljöobservation
En av teknologierna som används i autonoma fordon är laserskanning, där laserskannrar fästa på bilen skapar en tredimensionell modell av omgivningen, ett punktmoln.
I studien utvecklades en metod för att ta bort inexaktheter orsakade av dåligt väder från punktmoln. Den automatiska observationen av omgivningen och identifieringen av objekt förbättrades jämfört med situationer där störningar orsakade av vädret inte togs bort.
Ett annat viktigt undersökningsobjekt var tillförlitlig positionsbestämning. Autonoma fordon behöver exakt positionsinformation även när en satellitbaserad positioneringssignal inte är tillgänglig. I undersökningen utvecklades ett system baserat på laserskanning som gör det möjligt för bilen att lokalisera sig själv genom att jämföra sin omgivning med en noggrann digital HD-karta över miljön. Med metoden kan bilen på ett pålitligt sätt bestämma sin position även när satellitbaserad positionsbestämning inte fungerar eller störs.
– Den positioneringsmetod för fordon baserad på laserskanning och HD-kartor som vi har utvecklat testades under olika förhållanden: med lastbil på en motorväg i Istanbul, Turkiet, med paketbil i Tyskland i en vädertesthall med dimma och regn samt med personbil i Muonio, Finland under vinterförhållanden. Testerna visade att positionsbestämning baserad på HD-kartor utgör ett fungerande alternativ till satellitbaserad positionsbestämning. Metoden fungerade pålitligt även under utmanande förhållanden och med olika fordon, säger Heikki Hyyti.
Ny metod för att upptäcka halt väglag
Forskare vid Geodatacentralen utvecklade även en banbrytande metod som identifierar hala vägavsnitt utifrån bildmaterialet från bilens framkamera. Metoden baseras på djupinlärning och har tränats med hjälp av halkvärden från vädersensorn. Identifiering av halka testades i olika situationer, och metoden upptäckte framgångsrikt potentiell halka på vägen, särskilt vid snöiga och våta körförhållanden.
I studien insamlades sensordata under alla årstider i olika väderförhållanden, inklusive regn, dimma och snö. Dessutom testades driftsäkerheten hos laserskannrarna vid temperaturer som varierade från -30 °C till 50 °C.
Utöver den verkliga körmiljön utvärderades teknologierna även under kontrollerade förhållanden i en vädertesthall i Tyskland. Testhallen kan simulera en regnmängd på upp till 120 millimeter i timmen, dålig sikt och olika ljusförhållanden.
Projektets resultat hjälper till att utveckla autonoma fordon som är säkrare och mer pålitliga samt stöder deras framtida användning på allmänna vägar. I projektet som finansierades av Europeiska unionen deltog 15 representanter från industri- och forskningsbranschen från 7 länder.
Mer information
Äldre forskare Heikki Hyyti
+358407718099, fornamn.efternamn@lantmateriverket.fi
Se videopresentationen om identifiering av halka och andra metoder som utvecklats inom forskningen på ROADVIEW-projektets YouTube-kanal.
Läs mer om forskningsresultaten på projektets webbplats.
Finansiering av Europeiska unionen (Finansieringsbeslut nr. 101069576). De framförda synpunkterna och åsikterna är synpunkter endast hos dem som utarbetat denna text och motsvarar inte nödvändigtvis ståndpunkten för Europeiska unionen eller Europeiska genomförandeorganet för klimat, infrastruktur och miljö (CINEA). Europeiska unionen och CINEA ansvarar inte för dessa.
